Agriculture verticale automatisée par robotique et vision par ordinateur
Un système de culture verticale combinant robotique, vision par ordinateur et capteurs pour automatiser les opérations agricoles.
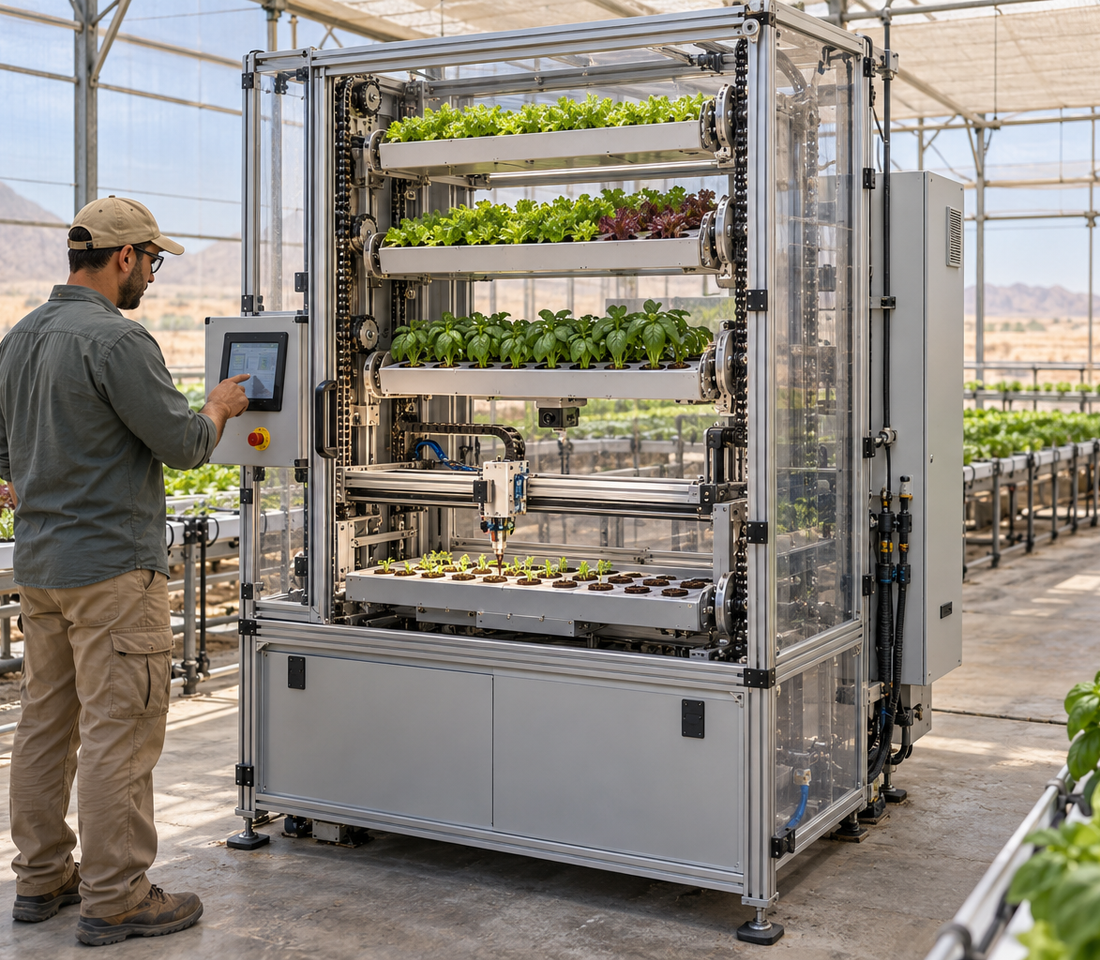
Dans les régions arides, produire des cultures nécessite de composer avec le manque d’eau, la disponibilité limitée des terres cultivables et des conditions climatiques contraignantes. La culture verticale permet d’exploiter la hauteur, mais les opérations de semis, d’irrigation, de suivi et de récolte restent complexes à coordonner. Le défi de ce projet est de réunir ces fonctions dans un système automatisé, compact et pilotable depuis une interface commune.
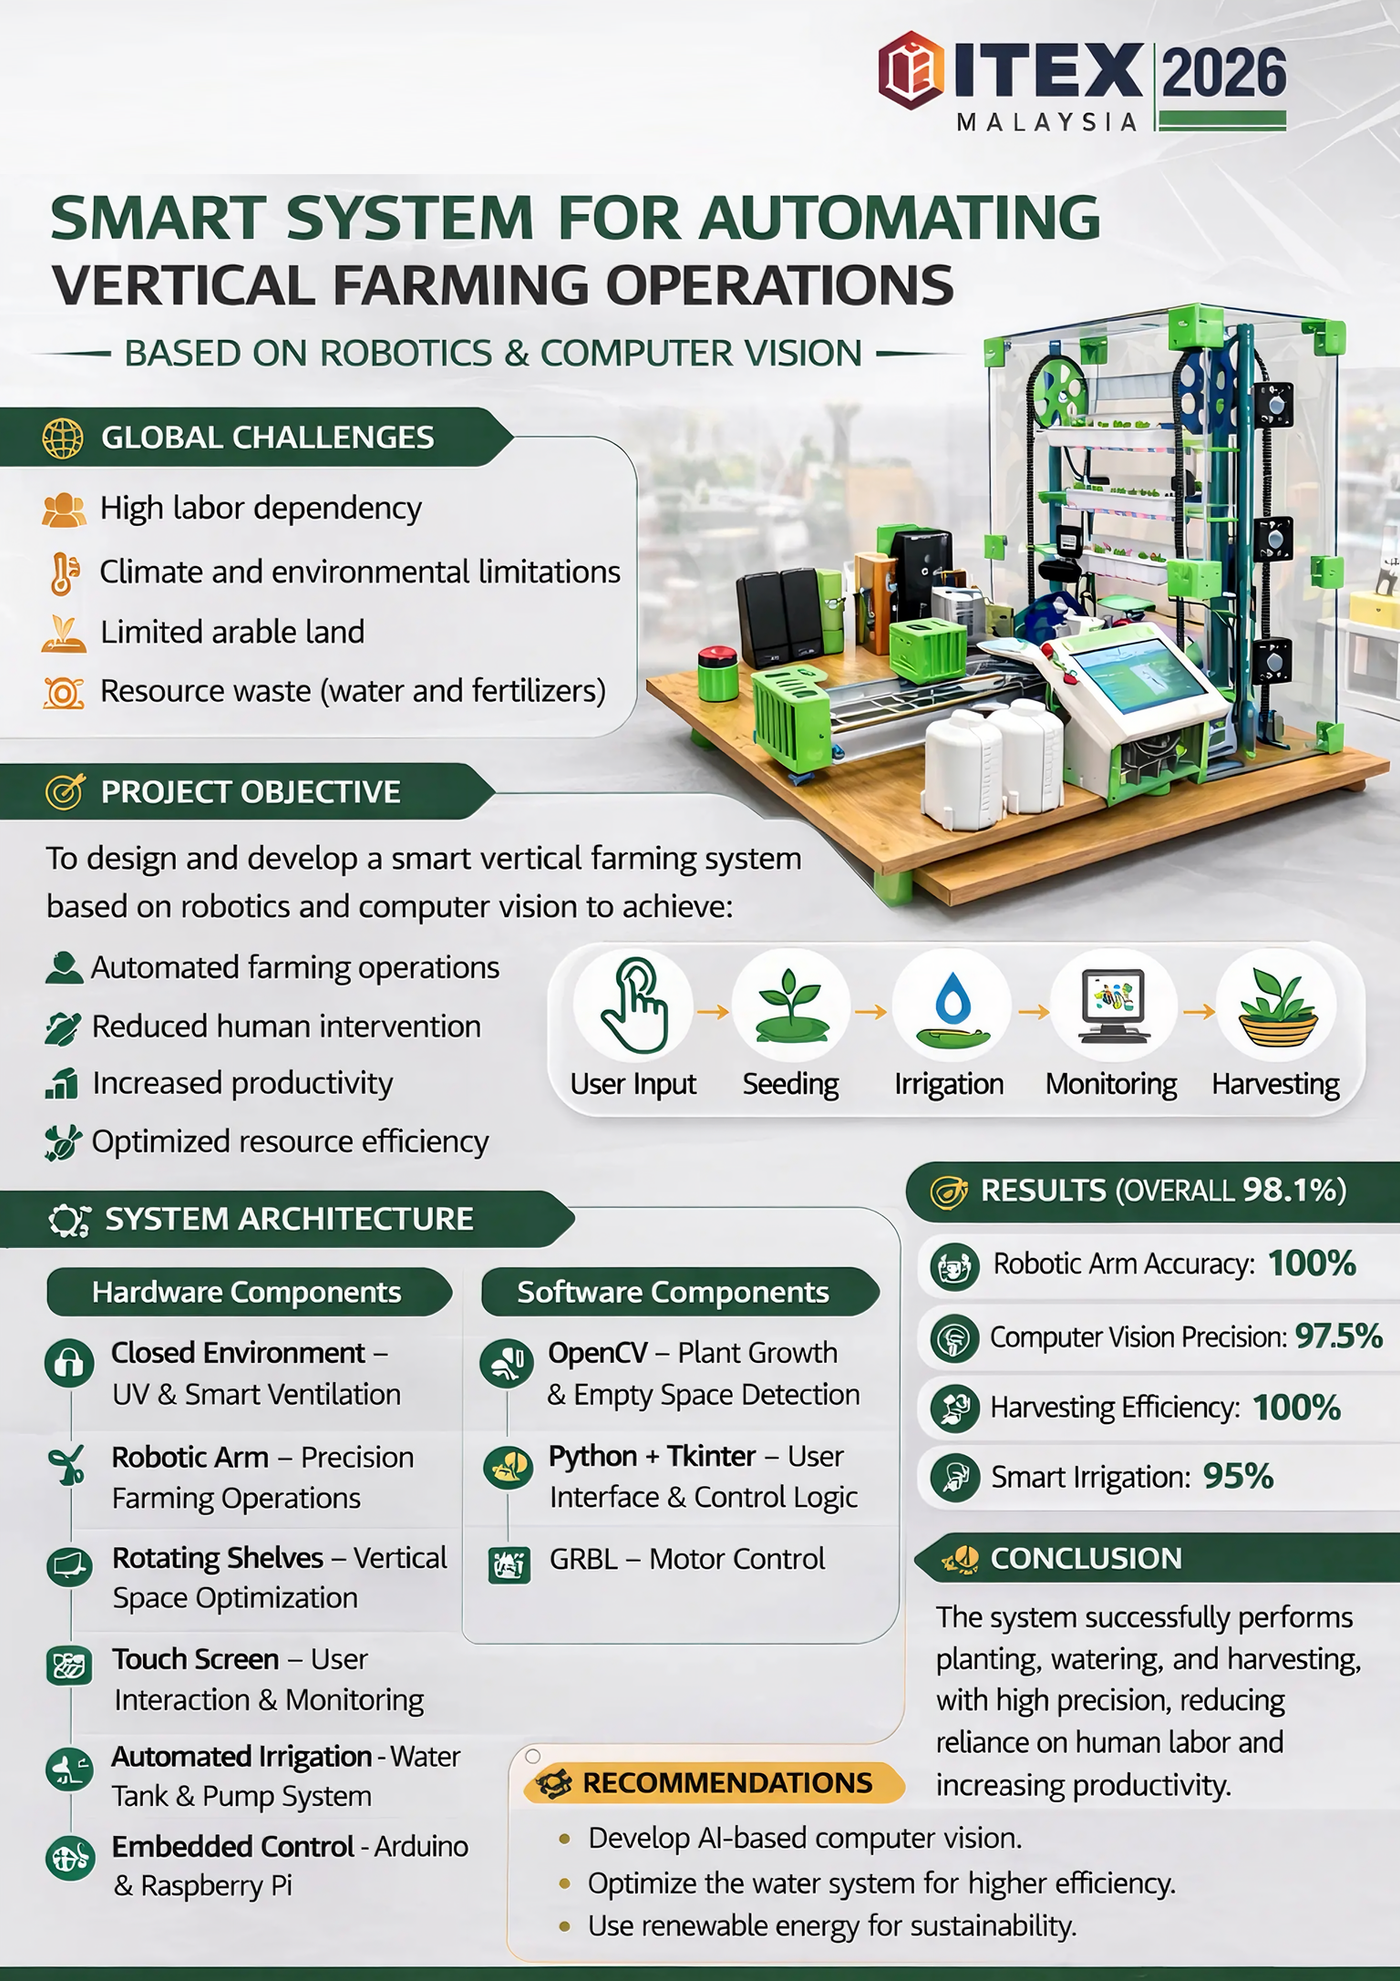
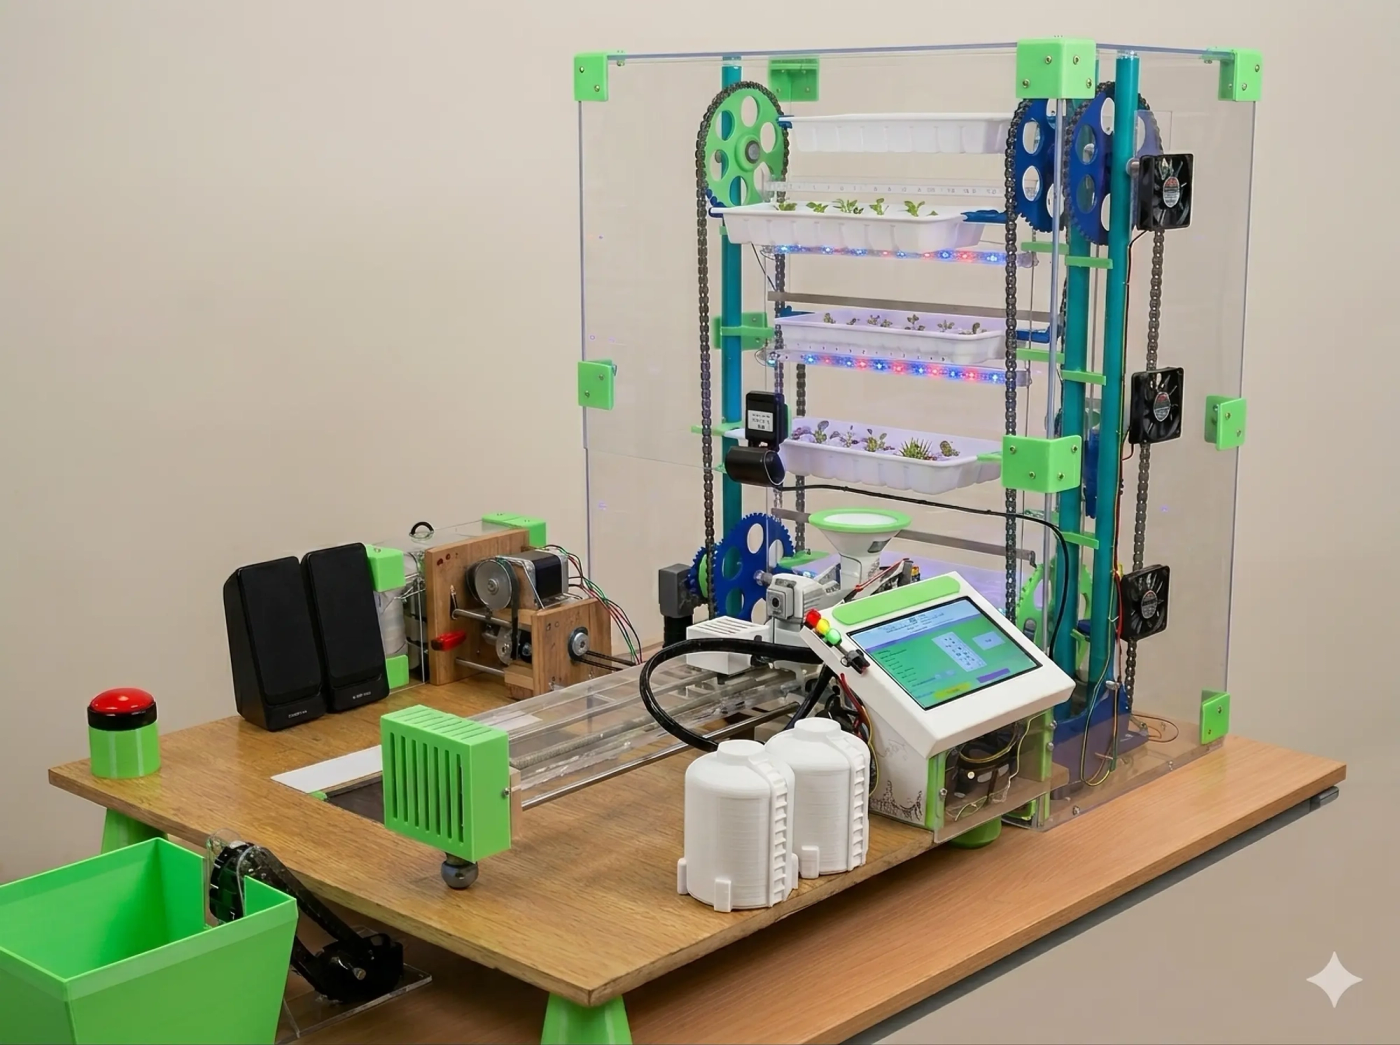
Le projet associe des étagères de culture verticales rotatives à un mécanisme robotisé à deux axes. La rotation des étagères présente les zones de culture au mécanisme, qui se positionne selon des coordonnées programmées pour effectuer les opérations agricoles.
Un Raspberry Pi assure le traitement des images et la gestion de l’interface, tandis qu’un Arduino pilote les moteurs et acquiert les données des capteurs. La vision par ordinateur, développée avec OpenCV, sert au repérage des emplacements de plantation et au suivi de la croissance. L’ensemble vise à automatiser le cycle de culture, du semis à la récolte, dans une enceinte contrôlée.
- 01ParamétrageL’utilisateur sélectionne les emplacements et les opérations à réaliser depuis l’interface graphique.
- 02Positionnement et semisLes étagères présentent la zone ciblée et le mécanisme robotisé se positionne pour distribuer les graines.
- 03IrrigationLe système adapte l’arrosage à partir des données des capteurs et des paramètres de culture.
- 04Suivi des plantesLes images et les mesures environnementales permettent de suivre la croissance et de repérer les emplacements disponibles.
- 05RécolteLe dispositif prévoit l’identification des plantes arrivées à maturité puis leur collecte par le mécanisme robotisé.
| Traitement | Raspberry Pi et programmation Python. |
|---|---|
| Capteurs | Mesure de l’humidité du substrat, de la température et de l’humidité de l’air. |
| Interface | Interface graphique développée avec Tkinter. |
| Conception | Modélisation mécanique sous Solidedge. |
Le projet en images
Prochaines évolutions
- Évaluer le système sur plusieurs cycles de culture et différentes espèces végétales.
- Mesurer la consommation d’eau, d’énergie et le temps nécessaire à chaque opération.
- Améliorer la détection des stades de croissance et explorer l’identification des maladies par apprentissage automatique.
- Étudier l’alimentation solaire et le passage à une capacité de production supérieure.
Ce prototype vous intéresse ?
Partenariat, essais complémentaires ou industrialisation avec C2S Engineering : échangeons.